
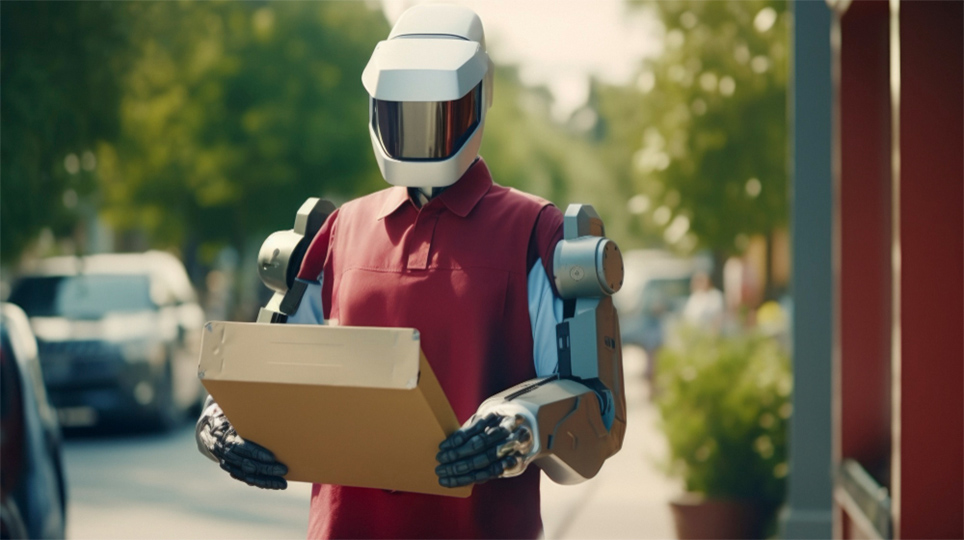
La robotique humanoïde n’est plus un ensemble de prototypes isolés. Elle devient une infrastructure industrielle émergente portée par des systèmes identifiés, comme Figure 02 et Figure 03, Atlas, Optimus, ou encore NEO, chacun incarnant une approche différente de l’automatisation physique. Cette diversité n’est pas anecdotique : elle montre que le marché ne converge pas encore vers un standard unique, mais vers une compétition de architectures concurrentes.
Ce qui se construit actuellement n’est pas seulement une génération de robots humanoïdes, mais une extension physique de l’IA dans les environnements industriels, domestiques et à risque.
Industrialisation des humanoïdes : Figure 02, Figure 03 et la montée en cadence
La robotique humanoïde industrielle entre dans une phase de production structurée avec des systèmes déjà identifiés et déployés, notamment Figure 02 et Figure 03, conçus pour des tâches logistiques et de manipulation en environnement industriel.
Ces robots ne sont plus seulement des démonstrateurs : ils sont intégrés dans des cycles opérationnels longs, notamment dans l’automobile et la logistique industrielle.
- Figure 02 : génération orientée logistique industrielle et manipulation de pièces
- Figure 03 : version améliorée avec meilleure autonomie et perception multimodale
- Exécution de tâches répétitives en environnement semi-structuré
- Apprentissage basé sur données réelles de production
Dans certains déploiements industriels, ces robots ont été utilisés sur des cycles prolongés dans des usines automobiles, manipulant des milliers de pièces sur des lignes de production continues.
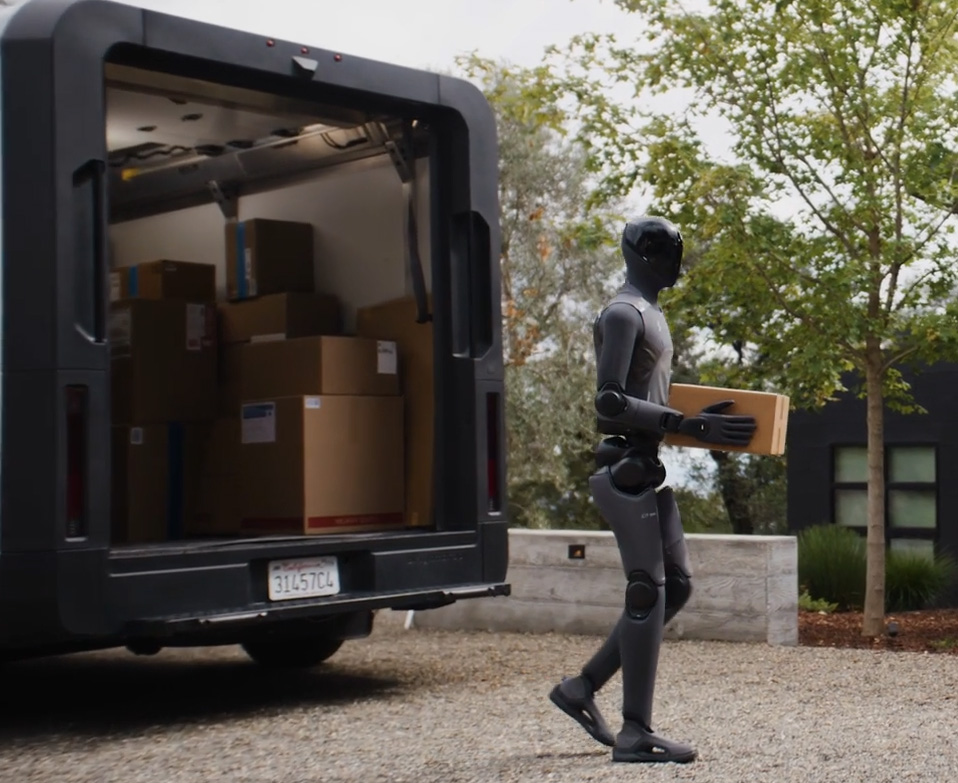
Exemple concret : un robot Figure 03 peut charger, déplacer et organiser des composants automobiles sur une chaîne logistique interne avec supervision minimale.
Cette accélération des robots humanoïdes s’inscrit dans une dynamique mondiale plus large, déjà analysée dans notre dossier sur la révolution robotique chinoise.
Atlas et la robotique dynamique : performance, équilibre et mobilité
Le robot Atlas de Boston Dynamics représente une approche différente : non pas la production industrielle directe, mais la maîtrise de la locomotion avancée et de l’équilibre dynamique dans des environnements complexes.
Atlas est conçu pour évoluer dans des espaces non structurés où la stabilité mécanique est un problème central.
- Capacité de marche dynamique et manipulation coordonnée
- Adaptation en temps réel aux obstacles
- Architecture électrique orientée agilité
- Optimisation de la continuité opérationnelle en environnement complexe
Contrairement aux robots industriels classiques, Atlas n’est pas limité à des mouvements répétitifs : il est conçu pour des environnements imprévisibles.
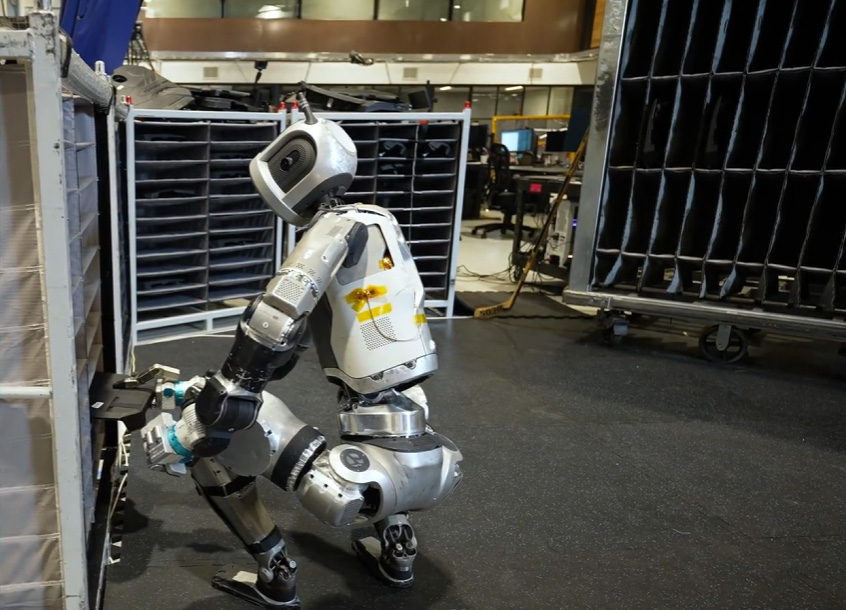
Exemple concret : Atlas peut franchir des obstacles, monter des structures ou transporter des objets dans des environnements irréguliers où un robot industriel classique échouerait.
Limite actuelle : la performance reste fortement dépendante du cadre de démonstration, et la transition vers une exploitation industrielle massive n’est pas encore stabilisée.
Robots humanoïdes industriels : Optimus et l’intégration verticale
Le robot Optimus, développé dans le cadre de l’écosystème Tesla, représente une stratégie différente : l’intégration verticale entre production automobile et robotique humanoïde.
Optimus est conçu pour évoluer dans des environnements industriels standardisés, avec une logique de remplacement progressif de certaines tâches humaines.
- Optimus Gen 1 et itérations successives orientées usine
- Manipulation de charges légères à modérées
- Intégration dans chaînes de production automobile
- Apprentissage par données issues des environnements industriels Tesla
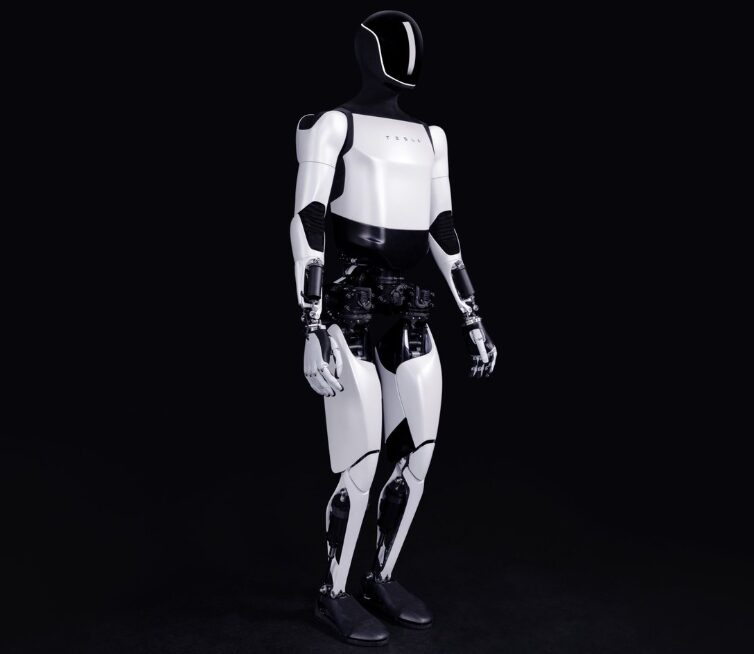
L’enjeu ici n’est pas seulement la robotique, mais la transformation de l’usine en système hybride humain-machine.
Exemple concret : Optimus peut assister des opérations de tri, de transport interne et de manutention dans une usine automobile, sous supervision humaine.
Limite critique : les capacités générales restent inférieures aux démonstrations publiques et dépendent fortement de l’environnement contrôlé.
Robots domestiques : NEO et la contrainte de l’acceptabilité humaine
Le robot NEO, développé par 1X Technologies, incarne la tentative de pénétration du marché domestique. Contrairement aux robots industriels, il doit évoluer dans des environnements humains imprévisibles et socialement complexes.
NEO est volontairement conçu avec une esthétique non humaine, afin d’éviter l’effet de rejet lié à la vallée de l’étrange.
- Assistance domestique : rangement, transport d’objets, aide simple
- Interaction vocale et comportementale adaptative
- Design non anthropomorphique pour réduire l’inconfort psychologique
- Modèle économique hybride (achat + abonnement possible)
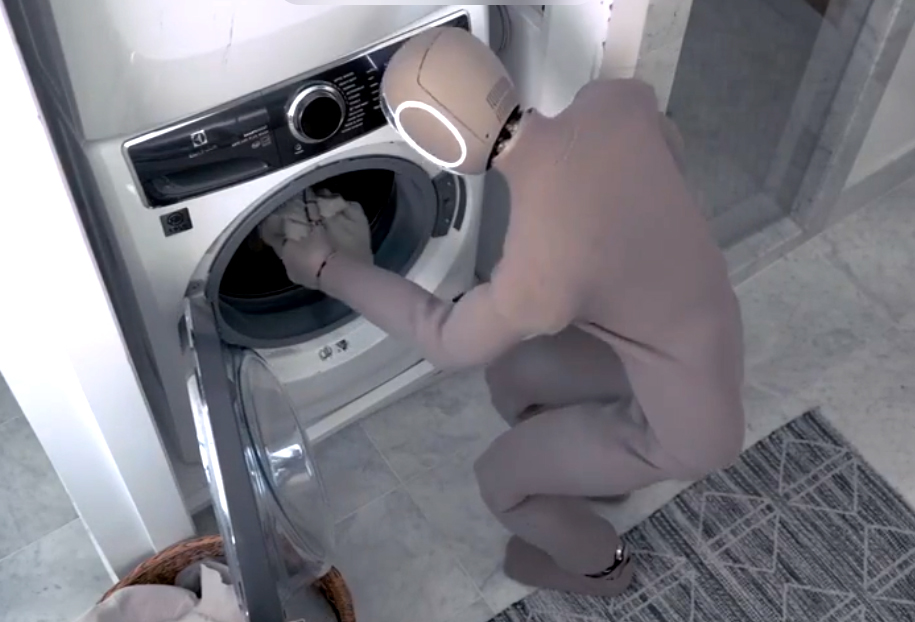
Exemple concret : NEO peut assister un foyer en récupérant des objets, organiser des espaces ou exécuter des tâches simples dans un environnement domestique.
Limite critique : la robustesse en environnement non structuré reste insuffisante pour un usage totalement autonome.
Robotique éducative : humanoïdes comme interfaces pédagogiques
Les robots humanoïdes sont également utilisés comme outils éducatifs interactifs. Dans certains programmes, des systèmes humanoïdes servent de support d’apprentissage dans des environnements scolaires.
- Interaction directe avec les étudiants
- Simulation de scénarios techniques
- Support à l’apprentissage de la programmation
- Collecte de données d’interaction pour amélioration des modèles
Exemple concret : un robot peut guider des élèves dans un exercice de logique ou de programmation en répondant en temps réel à leurs actions.
Point critique : l’intégration de robots dans l’éducation transforme aussi la nature des données collectées sur les comportements d’apprentissage.
Ressource complémentaire : recherches en intelligence artificielle éducative.
Logistique militaire : robots humanoïdes en environnement à risque
La robotique humanoïde est progressivement testée dans des environnements à risque pour réduire l’exposition humaine. Certains systèmes sont utilisés pour des tâches logistiques en zones instables.
Foundation Robotics développe des systèmes humanoïdes pour des missions de transport et d’assistance en environnement dangereux.
- Transport de matériel en zone instable
- Assistance logistique sous supervision humaine
- Réduction de l’exposition directe des opérateurs
- Usage limité à des tâches non décisionnelles
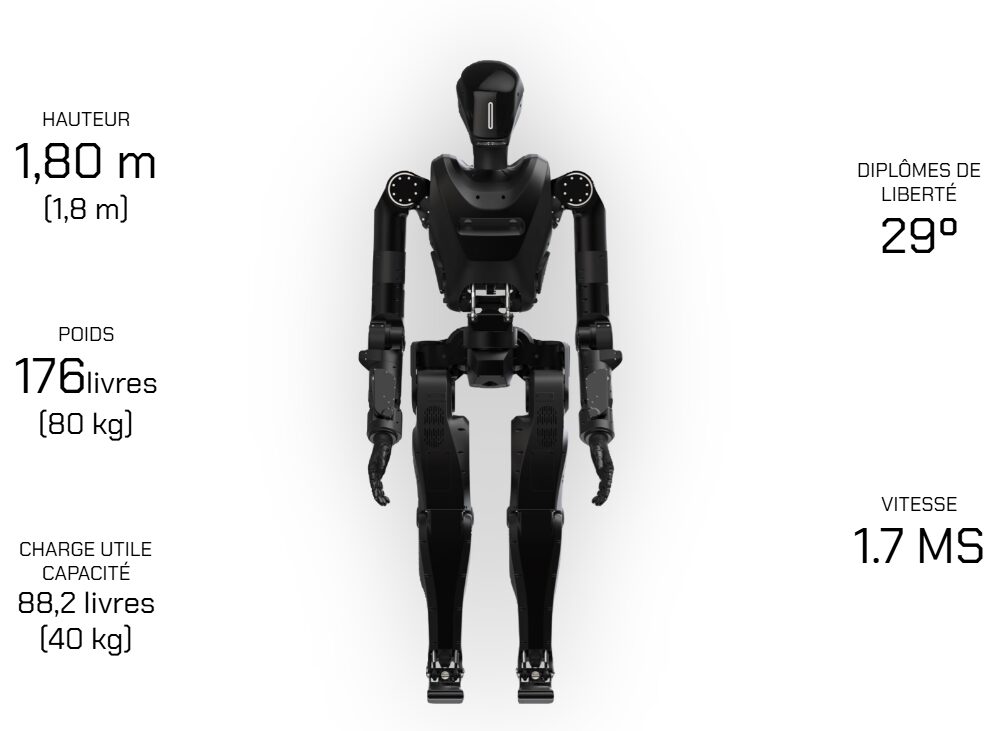
Exemple concret : un robot peut transporter des équipements dans une zone dangereuse afin d’éviter l’envoi de personnel humain.
Limite structurelle : ces systèmes ne disposent pas d’autonomie décisionnelle complète dans les environnements critiques.
Course mondiale : Figure, AGIBOT et la structuration du marché
La robotique humanoïde est désormais un enjeu géopolitique et industriel structuré. Les acteurs se différencient selon leur capacité de production, leur avance en IA et leur intégration industrielle.
AGIBOT illustre l’accélération chinoise sur les volumes et la vitesse de production.
- Chine : montée en volume et industrialisation rapide
- États-Unis : leadership IA + capital-risque
- Japon : robotique industrielle historique
- Europe : spécialisation composants et ingénierie
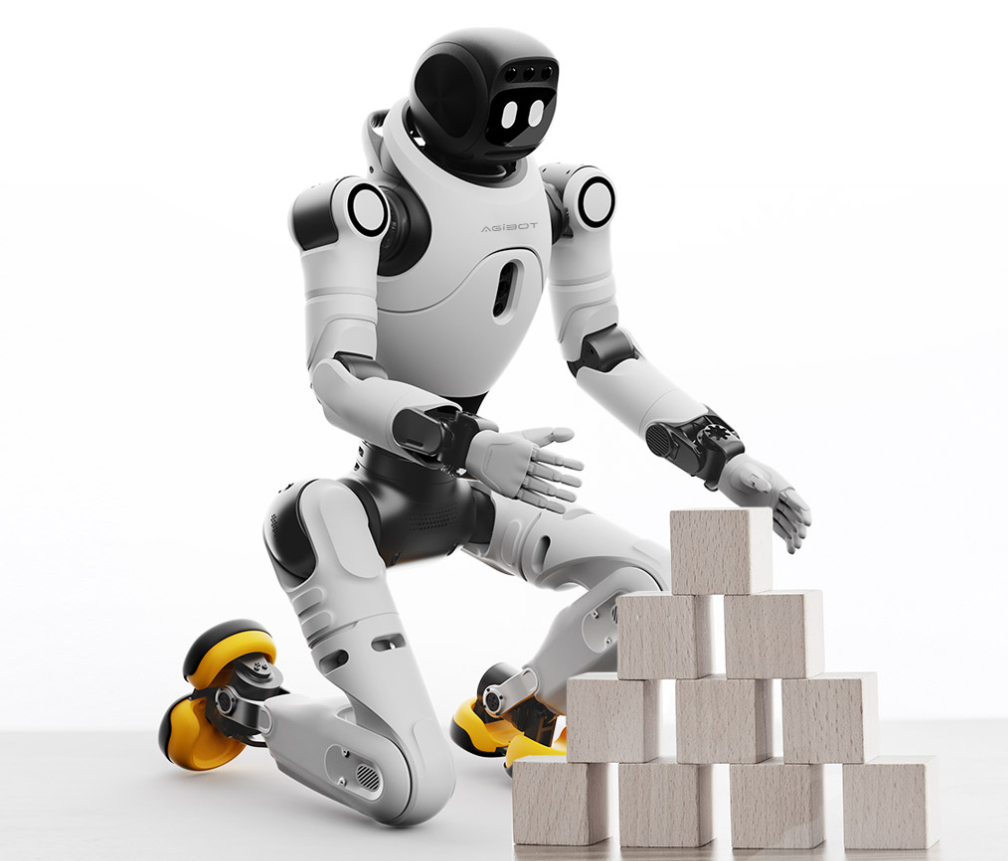
Exemple concret : certaines projections industrielles anticipent des dizaines de milliers d’unités humanoïdes déployées en usage commercial sur des cycles courts.
Point critique : les prévisions de marché sont instables et fortement révisées à mesure que le secteur évolue.
Limites structurelles : l’écart entre démonstration et réalité
Malgré les progrès rapides, la robotique humanoïde reste confrontée à un écart fondamental entre démonstration et usage réel. Les performances observées en environnement contrôlé ne se traduisent pas toujours en efficacité opérationnelle.
- Robustesse insuffisante en environnement non structuré
- Dépendance forte aux mises à jour logicielles
- Coûts élevés de maintenance et supervision
- Adaptation limitée à la variabilité du monde réel
Exemple concret : un robot performant en usine standardisée peut échouer dans un environnement domestique ou logistique imprévisible.
Conclusion critique : la robotique humanoïde est techniquement avancée, mais opérationnellement encore instable dès que l’environnement sort du cadre contrôlé.
Ressource complémentaire : études sur fiabilité des systèmes autonomes.
Synthèse : une architecture physique de l’IA en construction
La robotique humanoïde ne doit pas être interprétée comme un produit unique, mais comme une architecture distribuée composée de systèmes spécialisés : Figure 02 / Figure 03, Atlas, Optimus, NEO, et d’autres plateformes émergentes.
Ces systèmes forment progressivement une couche physique de l’intelligence artificielle, où les modèles numériques interagissent directement avec le monde réel.
La dynamique actuelle repose sur une tension centrale : l’accélération des capacités techniques dépasse encore la maturité des usages, mais l’écart se réduit rapidement.
L’autonomie reste toutefois l’un des principaux défis de la robotique moderne. Les dernières avancées sur le sang artificiel pour robots pourraient justement ouvrir la voie à une nouvelle génération de machines capables de fonctionner beaucoup plus longtemps sans recharge.


