Le problème de départ
Un rangement dont la taille ne s’adapte jamais vraiment au contenu, trop grand pour peu de choses, trop petit dès qu’il y a un peu plus. Plutôt que de multiplier les boîtes de tailles différentes, l’idée de départ était simple : une seule boîte qui change de hauteur selon le besoin.
Le point de départ : un croquis au stylo
Tout est parti d’un dessin rapide sur papier, une paroi en zigzag reliant deux plateaux, façon accordéon, pour faire varier la hauteur d’une boîte. L’idée était claire dans la tête, beaucoup moins évidente à transformer en pièce imprimable.
Première remise en question : l’accordéon souple
Le premier réflexe a été de partir sur un vrai soufflet flexible, plié en continu. Mais deux questions ont vite fait dérailler cette piste :
- Une charnière qui plie sans arrêt finit par casser, la question n’était pas si, mais après combien de cycles
- Un système souple ne tient jamais vraiment de position fixe : rien n’empêche la boîte de s’affaisser sous son propre poids
Direction abandonnée. Le vrai besoin n’était pas « une boîte souple », mais une boîte qui a deux hauteurs bien définies, et qui reste fermement bloquée sur l’une d’elles.
Le mécanisme retenu : tiroir télescopique + clic
Changement d’approche : au lieu d’une paroi qui se déforme en continu, un tiroir rigide qui coulisse dans un socle fixe, et se bloque à des hauteurs précises grâce à une languette flexible équipée d’un petit bourrelet, qui vient se loger dans une encoche.
Le principe rappelle l’antenne radio télescopique ou l’antivol de vélo à crans : la partie flexible ne travaille que lors du changement de position, pas en continu, ce qui limite énormément la fatigue du matériau comparé à un accordéon qu’on manipule sans arrêt.
Ce réflexe consistant à préférer un système purement mécanique plutôt qu’électronique guide d’ailleurs pas mal de mes projets d’impression 3D, comme cette vitrine de mini-monuments motorisée à la main.
Le tube ne suffit pas : première erreur de conception
Premier prototype test : un tube et une tige, avec une languette découpée en U dans la paroi du tube pour créer une zone flexible.
Sauf qu’une fois la languette dessinée, un problème évident (mais pas anticipé) : une languette plate, même libérée par une découpe en U, ne touche jamais la tige. Rien ne dépasse, donc rien n’accroche. Il manquait un ingrédient : un petit bourrelet ajouté sur la face intérieure de la languette, qui vient réellement se loger dans l’encoche.
Et la question inverse s’est posée aussitôt : pourquoi ne pas garder juste le bourrelet, sans la découpe en U ? Sans la souplesse apportée par le U, le bourrelet est soudé à une paroi rigide, il bloque tout, au lieu de cliquer. Il fallait les deux : le U pour la flexibilité, le bourrelet pour l’accroche.
Le passage à l’échelle réelle
Une fois le principe validé sur un petit tube de test, direction la vraie taille : 150 x 100mm de base. Le passage à l’échelle a fait remonter une nouvelle erreur : une hauteur de cadre mal recalculée, qui aurait donné une boîte fermée bien plus haute que prévu. Un rappel utile que changer d’échelle ne veut pas dire garder les mêmes proportions sans recalculer.
Deux poignées ont ensuite été ajoutées sur le tiroir, sans elles, rien ne dépassait du bord une fois la boîte fermée, impossible à ouvrir sans y planter les ongles.
Cette logique d’itération, tester, se tromper, corriger, n’est pas propre à cette boîte : elle a aussi rythmé la conception de mon distributeur de dosettes Senseo, où plusieurs prototypes ont été nécessaires avant d’arriver à un mécanisme fiable.
Le premier test grandeur nature
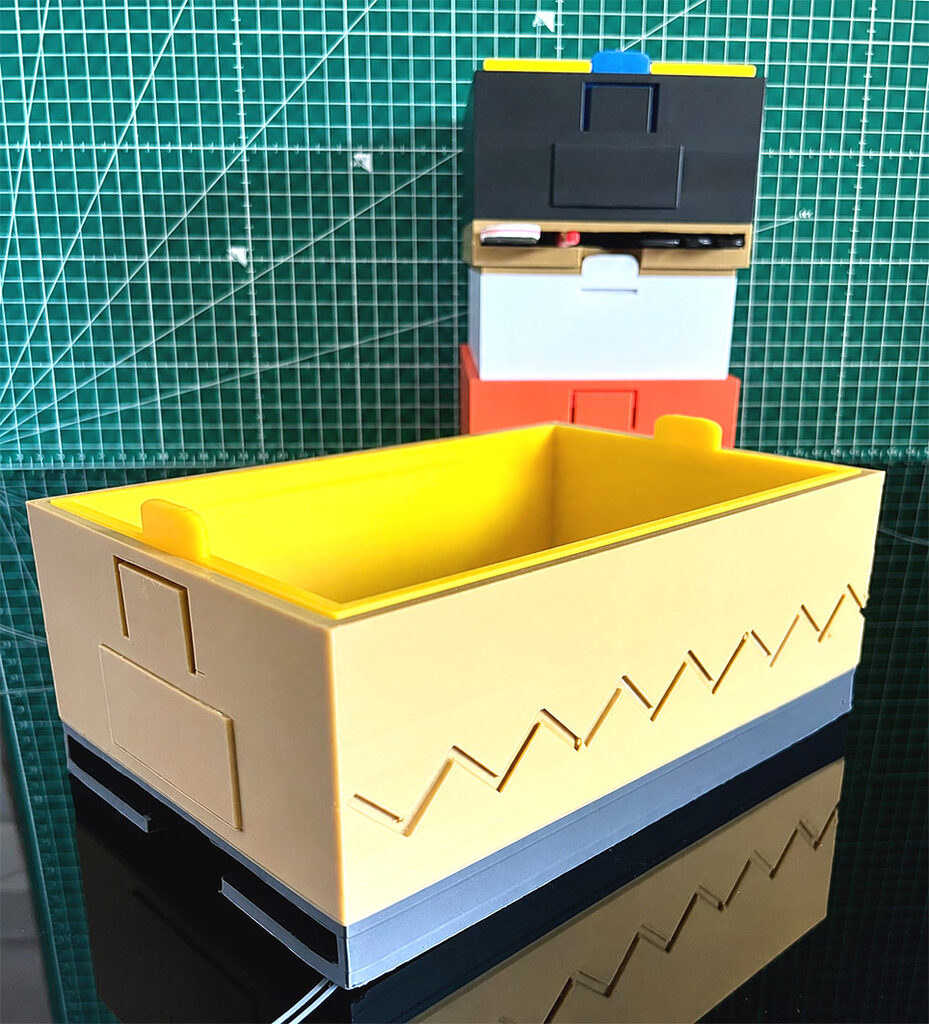
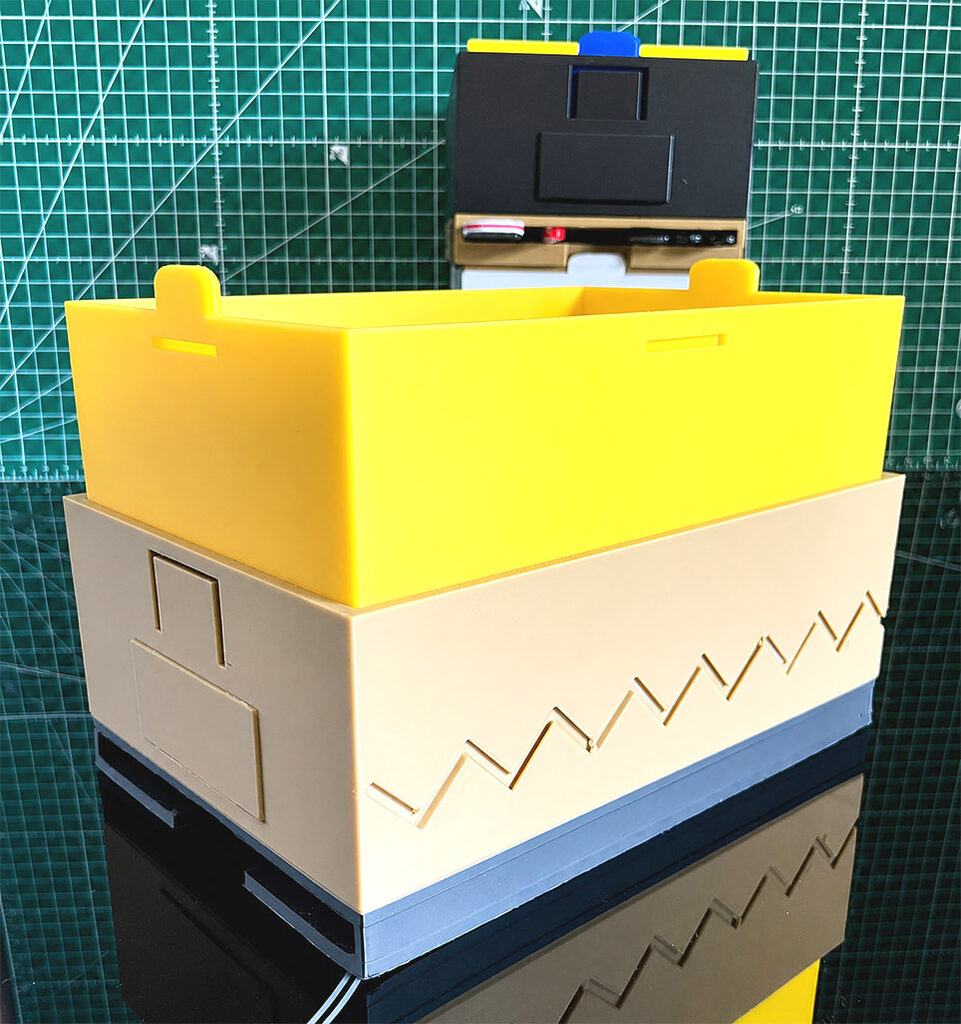
Impression du socle et du tiroir en PETG ou PLA, à plat. Résultat : le mécanisme fonctionne, avec un vrai clic net au changement de position. Le motif en zigzag visible sur la face avant, hérité du tout premier croquis façon accordéon, a été conservé, cette fois en tant qu’élément purement décoratif, plus fonctionnel.
Le couvercle, plus simple que prévu
Pas besoin de clips ni de système de verrouillage complexe : le couvercle se pose simplement par-dessus, calé par les deux poignées qui font office de butées. Rangé à plat dans une fente du socle quand il n’est pas utilisé.
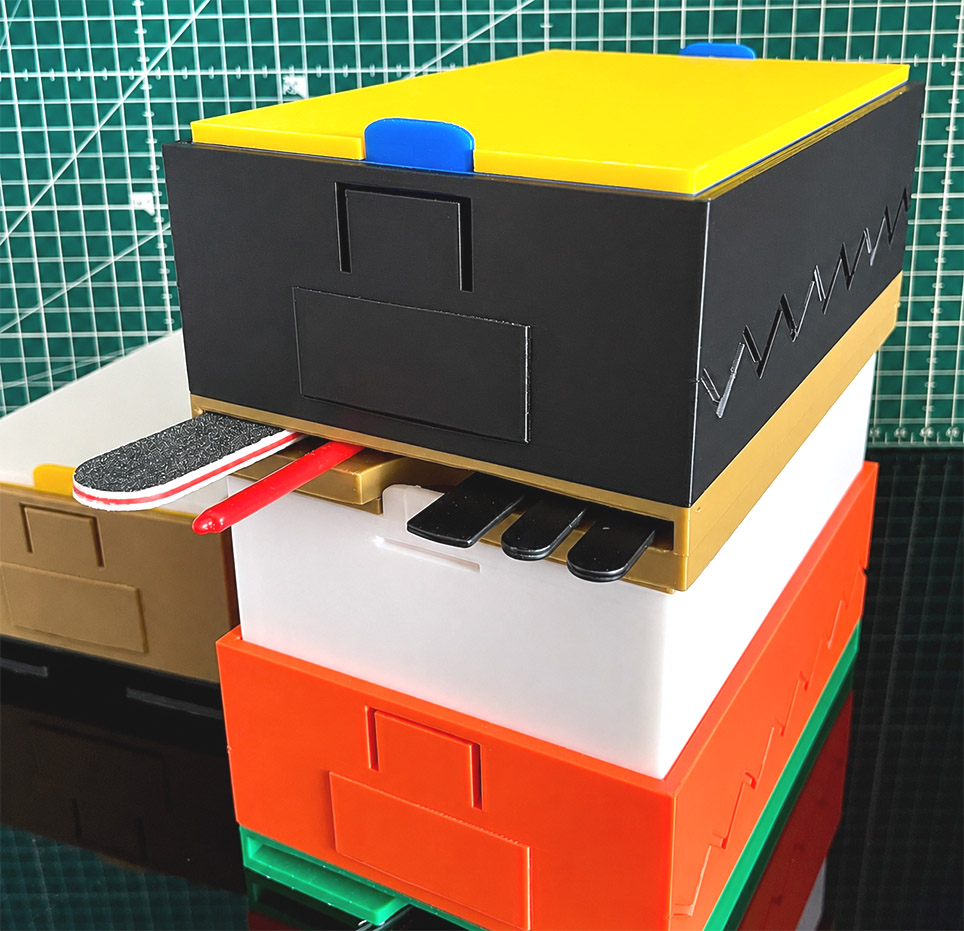
Trois variantes de couleurs ont été testées pour voir comment le motif zigzag ressort selon les contrastes.
Les dimensions finales
| Fermée | Dépliée | |
|---|---|---|
| Extérieur | 150 x 100 x 62 mm | 150 x 100 x 100 mm |
| Intérieur utile (hauteur) | 46 mm | 81 mm |
Empilage
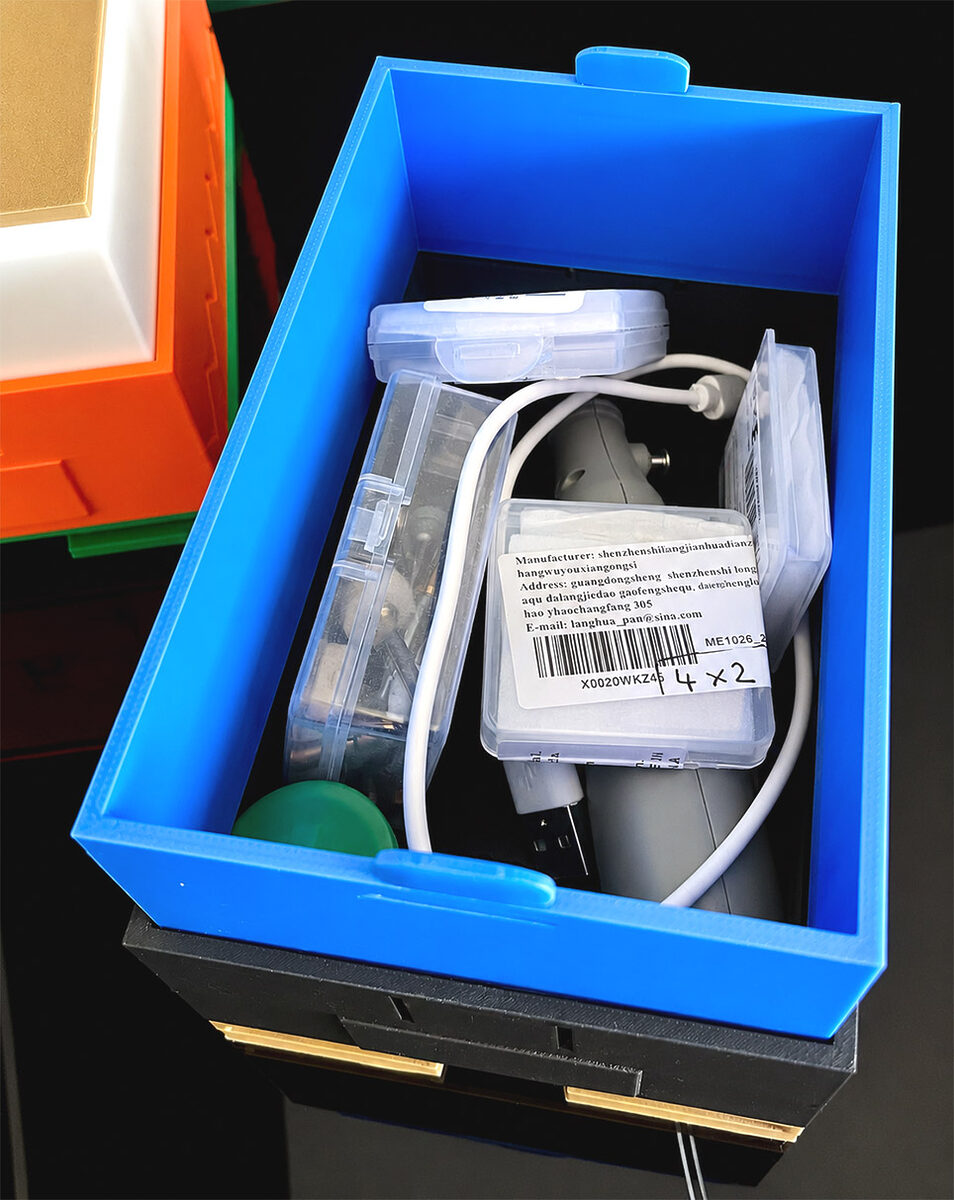
Les boîtes s’empilent les unes sur les autres, même en position dépliée, et supportent une charge correcte en restant raisonnable, surtout en position dépliée où le tiroir est plus sollicité que le socle. En position fermée, la charge ne pose aucun problème.
Paramètres d’impression
- PETG recommandé (meilleure tenue à la flexion que le PLA sur la languette) Bien que j’ai moi même imprimé en PLA.
- peu de supports nécessaires
Point important à connaître avant impression : cette boîte est pensée pour un usage statique (rangement fixe), pas pour être transportée ou secouée, le couvercle tient par friction, pas par un verrouillage mécanique.
Et maintenant
Le fichier de cette boite de rangement extensible est disponible sur Makerworld .
FAQ
Cette boîte est-elle étanche ? Non, ce n’est pas son objectif. Le système télescopique convient à du rangement sec (petites pièces, figurines, fournitures), pas à des liquides ou de l’humidité.
Peut-on transporter la boîte en position dépliée ? Elle est conçue pour du rangement fixe. Le couvercle tenant par simple friction, un transport avec secousses n’est pas recommandé.
Quel matériau utiliser ? Le PETG est recommandé pour la languette de verrouillage, plus résistante à la flexion répétée que le PLA.